- 본 아티클은 세계적 권위의 전기화 모빌리티 학술지 IEEE Transactions on Transportation Electrification (IEEE TTE)에 정식 게재 승인된 연구 논문(DOI : 10.1109 / TTE.2026.3676834)을 바탕으로 작성되었습니다.
- 본문에 수록된 구조 및 성능 데이터는 전자기적 메커니즘 검증을 위해 학술 연구용으로 설계된 8극 12슬롯 파라메트릭 모터 모델을 기반으로 하며, 특정 완성차 고객사의 양산 도면 및 비공개 사양은 일절 포함되어 있지 않습니다.
Engineer’s Note
자동차의 조향과 제동이 바이와이어(By-Wire)와 소프트웨어 중심(SDV)으로 재편되면서, 하드웨어 개발 프로세스 또한 근본적인 전환기를 맞이하고 있습니다. 과거에는 설계가 변경될 때마다 며칠씩 시뮬레이션을 수행하고 여러 번의 시제품을 제작해 검증했다면, 이제는 가상 공간에서 인공지능으로 최적의 설계를 예측하고 양산 신뢰성을 검증하는 ‘버추얼 엔지니어링(Virtual Engineering)’이 모빌리티 기업의 핵심 경쟁력이 되었습니다.
본 연구는 이러한 문제의식에서 출발했습니다. 차량의 제동 안전을 책임지는 차세대 통합 전자 브레이크(IEB, Integrated Electronic Brake) 모터 개발 과정에서 수없이 반복되던 고비용 연산 병목을 극복하기 위해, HL만도 MDS BU R&D 센터와 인도 연구소 (HL Mando Softtech India AI-Innovation팀)가 국경을 넘어 글로벌 원팀으로 뭉쳤습니다.
우리는 최신 머신러닝 알고리즘들의 상호 보완적 특성을 융합한 ‘AI 앙상블 메타모델(Ensemble Metamodel)’을 독자 구축하고, 기존에 수일에서 수주일씩 소요되던 고정밀 다목적 최적화 연산 루프를 ‘단 몇 시간’으로 단축하는 데 성공했습니다. 나아가 알고리즘 검증에 그치지 않고, AI가 도출한 최적의 설계안으로 실물 시제품을 제작하여 압도적인 소음∙진동(NVH) 저감 효과까지 입증했습니다.
세계적인 전동화 학술지 IEEE TTE 게재를 통해 공학적 완성도를 인정받은 본 연구의 핵심 아키텍처와 개발 현장의 인사이트를 전해드립니다.
[Executive Summary] 세 가지 핵심 성과
- 설계 시간 대폭 단축(수일 → 단 몇 시간) & AI 예측 정확도 99% 달성 서로 다른 장점을 지닌 세 가지 머신러닝 알고리즘(GBR, GPR, ANN)을 결합한 AI 앙상블 메타모델을 구축했습니다. 특히 네 가지 성능 지표마다 전담 인공신경망(ANN)을 개별 배정하는 '타깃 분리형 아키텍처(Architecture 2)'를 통해 0.99라는 정밀한 예측 정확도($r^2$)를 달성했습니다. 이를 통해 기존 컴퓨터 시뮬레이션(FEA)으로 수일 이상 걸리던 모터 최적화 설계 시간을 '단 몇 시간(a few hours)'으로 획기적으로 줄였습니다.
- 모터 설계의 딜레마 극복, '힘은 유지하고, 소음과 진동은 제압' '평균 토크(힘)를 키우면 진동과 소음도 함께 커진다'는 모터 설계의 오랜 상충 난제를 다목적 최적화 유전 알고리즘(NSGA-III)으로 해결했습니다. 안전한 제동에 필요한 기준 토크(3.65Nm 이상)를 충족하면서도, 모터의 떨림과 전기적 왜곡을 동시에 억제하는 최적의 모터 내부 형상 조합(일곱 가지 설계 수치)을 도출했습니다.
- 실물 시제품 실측 검증: 소음·진동(NVH) 최대 94.6% 대폭 저감 AI가 도출한 최적 설계안으로 실제 모터 시제품을 제작해 시험 벤치에서 실측 성능을 검증했습니다. 그 결과 기존 초기 모델 대비 모터의 미세한 덜컹거림(코깅 토크)은 94.6%(335 → 18 mNm), 회전 불균일(토크 리플)은 81.0%(14.2% → 2.69%), 전기적 파형 왜곡(역기전력 THD)은 82.0%(6.27% → 1.13%) 대폭 줄어드는 압도적인 개선을 입증했습니다. 이때 브레이크 작동에 필요한 평균 토크는 3.71 Nm를 안정적으로 유지했습니다.
프롤로그 : 시뮬레이션 한 번에 반나절…
운전자가 브레이크 페달을 밟았을 때 기대하는 차량의 반응은 분명합니다.
“내가 원하는 순간에, 덜컹거림 없이, 물 흐르듯 조용하게 멈추는 것.”
최신 전기차와 자율주행 차량에 탑재되는 통합 전자 브레이크(IEB)는 기존의 진공 부스터를 완전히 걷어내고, 전자제어장치(ECU)의 신호에 따라 마스터 실린더 피스톤을 직접 밀어 유압을 형성하는 스마트 브레이크 시스템입니다.
이 시스템의 구동원인 영구자석 동기모터(PMSM, Permanent Magnet Synchronous Motor)는 구조적으로 상반된 두 가지 까다로운 엔지니어링 요구조건을 동시에 만족해야 합니다.
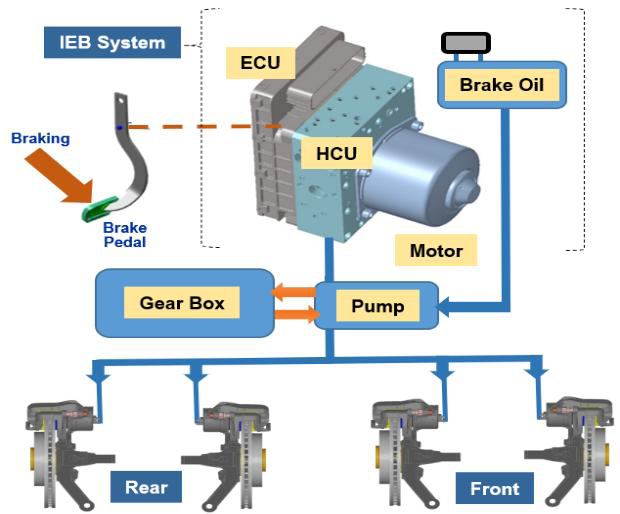
- 강력한 제동 순시 출력 : 비상 제동 상황 발생 시 단 0.1초 만에 최고 유압을 형성하기 위해 4Nm 이상의 고토크를 즉시 발휘해야 합니다.
- 극저소음∙극저진동 (NVH, Noise∙Vibration∙Harshness) 품질 : 운전석과 인접한 엔진룸에 위치하므로, 모터가 회전할 때 발생하는 미세한 전자기적 맥동과 고주파음이 페달과 섀시를 통해 운전자에게 전달되지 않아야 합니다.
엔지니어들이 모터를 설계할 때 가장 집중적으로 제어해야 하는 세 가지 전자기적 핵심 성능 지표는 다음과 같습니다.
- 코깅 토크 (Cogging Torque,
 ): 모터에 전기를 넣지 않은 무통전 상태에서도 회전자(Rotor)의 영구자석과 고정자(Stator) 철심 돌기 사이에 끌어당기는 힘(자기적 인력)이 작용합니다. 회전축이 자력에 이끌려 특정 각도에 자꾸 멈춰 서려는 성질 때문에 발생하며, 브레이크 페달을 밟기 시작하는 기동 초기에 발끝으로 미세하게 걸리는 덜컹거림을 유발합니다.
- 토크 리플 (Torque Ripple,
 ): 모터가 회전할 때 일정하게 뿜어져 나오는 평균 힘 대비, 회전 각도에 따라 주기적으로 출렁거리는 맥동 비율입니다. 이 비율이 높으면 감속 구간에서 브레이크 페달과 차체로 지속적인 잔떨림이 전달됩니다.
- 역기전력 왜곡률 (THD of Back-EMF,
 ) : 회전자가 돌면서 코일에 유도하는 전압(역기전력, Back-Electromotive Force) 파형은 모나지 않고 매끄러운 곡선(사인파, Sine wave)의 형태를 띨 때 가장 조용하고 효율적입니다. 이 파형이 불규칙하게 찌그러지는 비율(전고조파 왜곡률)이 높아질수록 모터 제어 효율이 떨어지고 귀에 거슬리는 날카로운 고주파 소음이 발생합니다.
[IEB 모터의 핵심 설계 딜레마]
“제동력을 키우려고 영구자석을 크게 키우면?”
→ 힘은 좋아지지만, 덜컹거림(코깅 토크)과 소음이 폭증합니다.
“소음을 잡으려고 자석을 깎고 틈을 넓히면?”
→ 조용해지지만, 정작 급제동할 때 밀려버립니다.
이 상충 관계를 조율하기 위해 엔지니어는 일곱 가지 핵심 기하학 변수를 0.1mm 단위로 미세 조율하며 ‘최적의 균형점’을 찾아야 합니다.
문제는 이 타협점을 찾는 과정이었습니다. 형상을 조금만 변경해도 전자기장의 흐름을 격자망으로 잘게 쪼개어 계산하는 2D 전자기 유한요소해석(FEA, Finite Element Analysis) 시뮬레이션을 돌려야 하는데, 복잡한 비선형 자기 포화 현상을 정밀하게 해석하려면 단 한 번의 단면 계산에도 수십 분이 걸립니다. 서로 상충하는 성능 목표를 동시에 최적화하기 위해 수천 번의 해석 루프를 반복해야 하는 환경에서, 기존의 FEA 방식은 짧게는 며칠, 길게는 수주일의 시간이 소요되는 치명적인 개발 병목이었습니다.
실험 계획법(DoE) : 7차원 공간을 균등하게 탐색하는 ‘최적 라틴 하이퍼큐브 샘플링’
수만 가지의 설계 조합을 무작정 해석할 수는 없습니다. 한정된 시간 안에 정확한 대리 모델을 학습시키려면, 전체 7차원 설계 영역을 가장 고르게 대변하는 대표 표본을 통계적으로 추출해야 합니다.
연구진은 제조 가공성과 전자기적 영향도를 종합 검토하여 일곱 가지 핵심 설계 변수와 탐색 범위를 확정했습니다.
[표 1. 연구용 8극 12슬롯 IEB 모터의 7대 설계 변수 및 탐색 범위]
| 설계 변수 | 최소값 | 최대값 |
| X1: 고정자 슬롯 오프닝 폭 | 1.5mm | 4.0 mm |
| X2: 슬롯 바닥 필렛 반경 | 1.6 mm | 3.0 mm |
| X3: 치 선단부 형상 치수 1 | 0.8 mm | 1.6 mm |
| X4: 치 선단부 형상 치수 2 | 0.4 mm | 0.8 mm |
| X5: 치 선단부 형상 치수 3 | 0.4 mm | 0.8 mm |
| X6: 자석 극호비 (Pole Arc Ratio) | 11.2 mm | 14.4 mm |
| X7: 영구자석 폭 | 11.7 mm | 20.7 mm |
📌 설계 변수 선정의 이유 : 자석 두께는 왜 제외했을까?
영구자석의 두께 역시 모터의 힘을 결정하는 중요한 요소이지만, 이번 최적화 변수에서는 제외하고 안전한 기준값으로 고정했습니다. 자석이 허용 범위를 벗어나 너무 두꺼워지면 모터가 4,500 RPM으로 고속 회전할 때 발생하는 원심력 때문에 회전자가 구조적으로 파손될 위험이 있고, 제동 시 발생하는 열로 인해 자석의 자력이 떨어지는 ‘열적 감자(Demagnetization)’ 위험이 커지기 때문입니다. 즉, 실제 생산 라인에서 기계적 내구성과 조립 품질이 이미 검증된 안전 범위 안에서만 일곱 가지 형상 변수를 조정하도록 설계했습니다.
7차원 공간에서 1,000개의 표본을 가장 고르게 뽑아내기 위해 최적 라틴 하이퍼큐브 샘플링(OLHS, Optimal Latin Hypercube Sampling) 기법을 적용했습니다. 바둑판의 가로와 세로 줄마다 돌이 단 하나씩만 놓이도록 배치하는 원리처럼, 데이터가 특정 영역에 뭉치지 않고 전체 설계 공간을 균등하게 대변하도록 표본을 추출하는 통계적 방식입니다.
모든 변수는 수치적 안정성을 위해 1.0~3.0 범위로 정규화되었으며, 입출력 스케일의 일관성을 맞추기 위해 로그 변환($y=\log_{10}(x)$)을 적용했습니다. 추출된 1,000개 설계점에 대해 전문 전자계 해석 프로그램(ANSYS Maxwell)과 자동화 스크립트를 연결하여 평균 토크($k_1$), 코깅 토크($k_2$), 토크 리플($k_3$), 역기전력 THD($k_4$) 데이터를 정밀하게 뽑아냈습니다. 이 1,000개의 데이터셋은 AI가 모터 내부의 복잡한 전자기적 거동을 정밀하게 학습하는 든든한 기반이 되었습니다.
방법론 : 왜 단일 AI가 아닌 ‘3종 앙상블 메타모델’인가?
데이터셋(학습용 70%, 검증용 30%)이 확보된 후, 연구진은 단일 머신러닝 알고리즘들의 성능을 먼저 시험했습니다. 하지만 모터 내부의 자기 포화와 복잡한 비선형성을 단 하나의 모델로 모두 정확히 맞히기는 어려웠습니다.
수많은 후보 중 가장 뛰어난 예측 성능(결정계수 $r^2 \geq 0.90$)을 보인 것은 세 가지 알고리즘이었습니다.
💡 결정계수 ($r^2$, Coefficient of Determination)
실제 물리 시뮬레이션 결과와 AI의 예측값이 얼마나 일치하는지를 나타내는 통계 지표입니다. 1.0에 가까울수록 시뮬레이션 결과와 AI 예측값이 완벽하게 일치함을 뜻합니다.
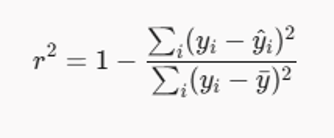
세 모델은 저마다 뚜렷한 강점을 가지고 있었습니다.
- 그래디언트 부스팅 회귀 (GBR, Gradient Boosting Regressor) : 앞선 모델이 맞추지 못한 오차(잔차)를 다음 모델이 순차적으로 집중 학습하는 방식으로, 파형의 국소적 변화가 심한 코깅 토크와 토크 리플을 정밀하게 피팅하는 데 가장 뛰어났습니다.
- 가우시안 프로세스 회귀 (GPR, Gaussian Process Regressor) : 예측값과 함께 ‘이 예측이 얼마나 정확한지’ 불확실성까지 확률적으로 계산하여 노이즈가 있는 환경에서도 평균 토크를 가장 안정적으로 추정했습니다.
- 인공신경망 (ANN, Artificial Neural Network) : 다층 퍼셉트론 구조를 통해 일곱 가지 설계 변수와 모터 성능 사이의 복잡한 비선형 관계를 유연하게 연결해 냈습니다.
단일 모델로는 모든 지표를 완벽히 만족할 수 없었기에, 연구진은 세 모델의 장점을 하나로 통합하여 실제 시뮬레이션을 초고속으로 대신할 ‘AI 앙상블 메타모델(Ensemble Metamodel)’ 구축에 돌입했습니다.
시행착오와 극복 : 아키텍처 1의 실패와 ‘타깃 분리형 아키텍처 2’의 반전
앙상블 구축 초기, 연구진은 직관적인 형태의 ‘아키텍처 1(Architecture 1)’을 설계했습니다. 1차 베이스 러너로 GBR과 GPR을 나란히 두고, 그 뒤에 단 하나의 통합 ANN 메타러너를 붙여 “두 모델의 예측값을 취합하여 4대 KPI를 한꺼번에 출력하라”고 지시한 것입니다.
하지만 첫 학습 결과는 예상 밖의 성능 저하를 보였습니다.
[아키텍처 1의 예측 정확도 ($r^2$ Score)]
K2 (코깅 토크) : 0.86
K3 (토크 리플) : 0.90
K4 (역기전력 THD) : 0.97
K1 (평균 토크) : 0.56 ← 기본 토크 예측력 붕괴!
코깅 토크나 리플, THD는 꽤 잘 맞췄지만, 정작 모터의 가장 기본 성능인 평균 토크 ($k_1$)의 설명력이 0.56으로 크게 떨어졌습니다.
💡 [Engineer’s Debug Log] “목적함수 간 오차 스케일의 간섭을 분리하다”
아키텍처 1의 결과를 분석했을 때, 실패의 원인은 ‘물리량 간 스케일 차이와 오차 간섭’ 때문이었습니다.
몇 Nm 단위로 완만하게 변하는 ‘평균 토크’와 천분의 일(mNm) 단위로 잘게 요동치는 ‘코깅 토크’는 오차를 줄여나가는 손실 함수의 기울기(Gradient) 방향이 서로 완전히 달랐습니다.
단 하나의 통합 신경망에게 이 둘을 동시에 학습시키다 보니, 신경망이 미세한 진동 오차를 줄이는 데 치중하느라 정작 거시적인 평균 토크의 베이스라인을 놓쳐버린 것입니다.
“하나의 두뇌에 다 우겨넣지 말고, 지표마다 전담 신경망을 따로 붙여주자”
연구진은 네 가지 성능 지표마다 독립된 전용 신경망을 배정하는 ‘타깃 분리형 메타러너 아키텍처 2(Architecture 2)’로 설계를 전면 수정했습니다.
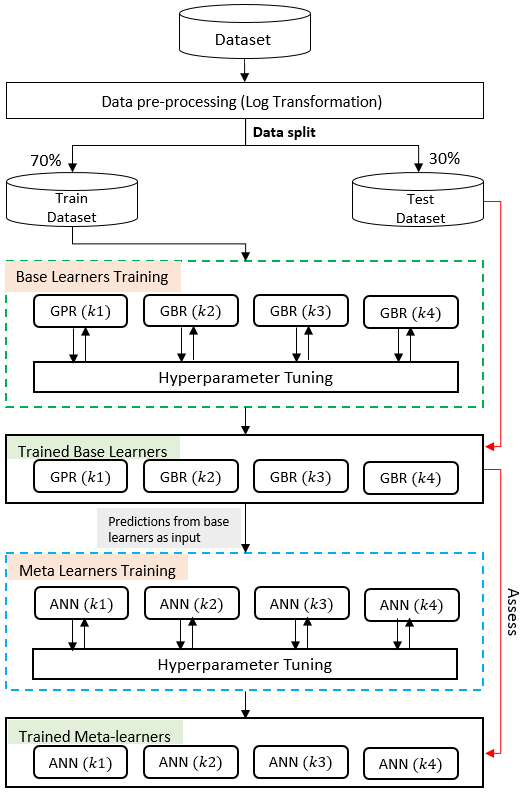
토크 전담 신경망은 큰 힘의 흐름을 읽도록 조율하고, THD 전담 신경망은 미세한 고주파 파형을 짚어내도록 각 지표에 맞춘 개별 하이퍼파라미터 튜닝을 거쳤습니다. 과적합(Overfitting)을 방지하기 위해 드롭아웃(Dropout)과 조기 종료(Early Stopping) 기법도 꼼꼼히 적용했습니다.
결과는 극적이었습니다. 네 개의 모든 성능 지표에서 결정계수가 0.99라는 극도의 예측 정확도를 달성했습니다. 심지어 학습 데이터를 25~50개 수준으로 극단적으로 줄인 희소 데이터 조건에서도 모델이 붕괴하지 않고 안정적인 수렴 성능을 유지했습니다.
유전 알고리즘 결합: NSGA-III로 충돌하는 목표를 제압하다
초정밀 AI 메타모델이 완성되자, 연구진은 다목적 탐색 알고리즘인 비지배 정렬 유전 알고리즘 III(NSGA-III, Non-dominated Sorting Genetic Algorithm III)를 결합했습니다.
어느 하나를 좋게 만들면 다른 하나가 희생되는 트레이드오프 관계 속에서, NSGA-III는 서로 상충하는 성능 목표 간의 최선의 타협점인 파레토 최적해 집합(Pareto-optimal Front)을 찾아내는 데 가장 진보된 알고리즘입니다.
[NSGA-III 다목적 최적화 정식화]
▪ 동시 최소화 목적함수:
- 코깅 토크 Tc(x) 최소화
- 토크 리플 Tr(x) 최소화
- 역기전력 전고조파 왜곡률 T_THD(x) 최소화
▪ 만족해야 할 필수 제약조건:
- 평균 토크 Tavg(x) ≥ 3.65 Nm (제동 유압 보장 마지노선)
- 코깅 토크 Tc(x) ≤ 30 mNm
- 토크 리플 Tr(x) ≤ 1.5%
- 역기전력 THD T_THD(x) ≤ 1%
- 설계 변수 탐색 범위 준수
기존 FEA 시뮬레이션을 직접 연동하여 200세대의 최적화 루프를 수행했다면 수일 이상의 연산 시간이 걸렸겠지만, 수식처럼 빠르게 답을 내놓는 AI 앙상블 메타모델 덕분에 전체 연산을 단 몇 시간(a few hours) 만에 완료하고 최적의 형상 수치를 도출했습니다.
[AI와 유전 알고리즘이 찾아낸 최종 최적 설계 변수]
• X1 (슬롯 오프닝 폭) : 3.42 mm • X2 (슬롯 바닥 필렛 반경): 2.16 mm
• X3 (치 선단 치수 1) : 0.93 mm • X4 (치 선단 치수 2) : 0.41 mm
• X5 (치 선단 치수 3) : 0.41 mm • X6 (자석 극호비) : 14.26 mm
• X7 (영구자석 폭) : 12.11 mm
현장 실측: "모니터 속 인공지능, 실제 다이나모미터에 오르다"
소프트웨어 시뮬레이션에서 높은 예측 정확도를 기록했더라도, 실제 공장에서 철판을 프레스로 찍고 자석을 조립해 만든 모터에서 성능이 재현되지 않는다면 양산 엔지니어링에서는 의미가 없습니다.
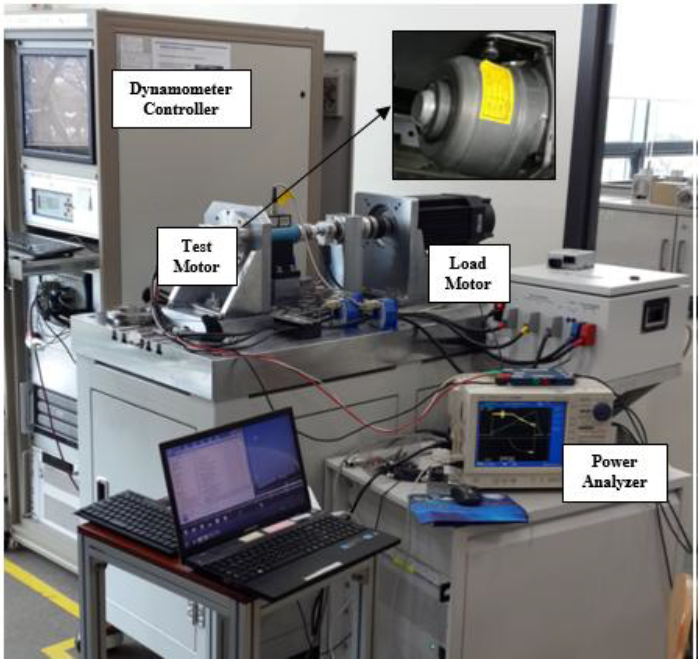
연구진은 AI가 도출한 최적 수치 그대로 실물 시제품 모터를 제작하여 다이나모미터(Dynamometer) 시험 벤치에 장착했습니다.
시험 장비는 전력분석기(Power Analyzer), 다이나모미터 제어기, 부하 모터, 그리고 시험 대상인 IEB 시제품 모터로 구성되었습니다. 토크 및 토크 리플은 센서 분해능 확보를 위해 40 RPM 정전류 제어 모드에서 측정했으며, 코깅 토크는 전원을 인가하지 않은 상태에서 부하 모터로 40 RPM으로 저속 회전시켜 측정했습니다. 역기전력은 1,000 RPM 무부하 조건에서 오실로스코프로 유기 전압 파형을 측정해 고조파 왜곡률을 분석했습니다.
[초기 기본 모델 vs AI 최적화 실측 결과 비교]
코깅 토크 (mNm)
초기 기본 모델 ████████████████████ 335 mNm
최적화 실측치 █ 18 mNm (94.6% 대폭 감소!)
토크 리플 (%)
초기 기본 모델 ██████████████ 14.2%
최적화 실측치 ██ 2.69% (81.0% 저감)
역기전력 THD (%)
초기 기본 모델 ██████ 6.27%
최적화 실측치 █ 1.13% (82.0% 파형 개선)
[표 2: 다이나모 시험 벤치 실측 성능 비교]
| 성능 지표(KPI) | 초기 기본 모델 | 메타모델 예측기 | 시제품 실측치 | 개선 효과 |
| 평균 토크 | 3.75 Nm | 3.70 Nm | 3.71 Nm | 제동 요구 사양 만족 |
| 코깅 토크 | 335 mNm | 28 mNm | 18 mNm | 94.6% 대폭 감소 |
| 토크 리플 | 14.2% | 1.47% | 2.69% | 81.0% 대폭 저감 |
| 역기전력 THD | 6.27% | 0.83% | 1.13% | 82.0% 파형 왜곡 개선 |
실측 결과는 고무적이었습니다.
- 극적인 NVH 성능 개선: 초기 기본 모델(Baseline) 대비 코깅 토크는 335 mNm에서 18 mNm로 무려 94.6% 급감했고, 토크 리플은 14.2%에서 2.69%로(81.0% 저감), 역기전력 THD는 6.27%에서 1.13%로 대폭 개선되었습니다.
- 제동 목표 파워 유지: 진동과 소음을 극단적으로 깎아냈음에도 불구하고, 차를 안전하게 세우는 데 필요한 평균 토크는 3.71 Nm로 견고하게 유지되었습니다.
- 가상과 현실의 일치: 실제 금속 가공 공차와 자석 조립 오차 등을 감안하더라도, AI 메타모델이 가상 공간에서 도출한 최적화 방향이 현실의 물리 세계와 완벽히 맞아떨어졌음을 확인했습니다.
에필로그: 글로벌 원팀이 증명한 버추얼 엔지니어링의 미래
이번 연구의 성공은 국경과 시차를 뛰어넘은 '글로벌 원팀 시너지(Korea-India R&D Collaboration)'가 있었기에 가능했습니다.
- 인도 연구소(HL Mando Softtech India) AI-Innovation팀의 머신러닝 앙상블 아키텍처 및 알고리즘 고도화
- HL만도 R&D MDS BU Center의 정밀 FEA 시뮬레이션 파이프라인 자동화 인프라
- 전장설계팀의 실차 브레이크 시스템 도메인 지식과 시제품 다이나모 실물 검증 역량
세 조직의 긴밀한 협업을 통해 수일이 걸리던 설계 반복 주기를 단 몇 시간으로 단축했고, 그 성과는 세계적 권위의 학술지 IEEE Transactions on Transportation Electrification 게재로 이어졌습니다.
HL만도는 이번에 검증된 AI 앙상블 메타모델 기법을 차세대 전자식 조향(SbW, Steer-by-Wire)과 완전 전자식 제동(EMB, Electro-Mechanical Brake)의 초고출력 모터 액추에이터 설계 전반으로 확대 적용할 계획입니다. 물리적 시제품 제작 소요를 줄이고 가상 공간에서 AI로 설계의 완성도를 극대화하는 '버추얼 엔지니어링'의 초격차, HL만도 엔지니어들이 기술로 앞당겨 나가고 있습니다.


